镜面 IBL 从环境贴图估计各入射方向经粗糙表面反射到观察方向的能量。Split Sum 把每像素的昂贵积分近似为两次查找。环境图编码反射方向周围的光照,BRDF LUT 编码视角与粗糙度引起的能量变化。
从半球积分找可以离线算的项
镜面 IBL 原积分为
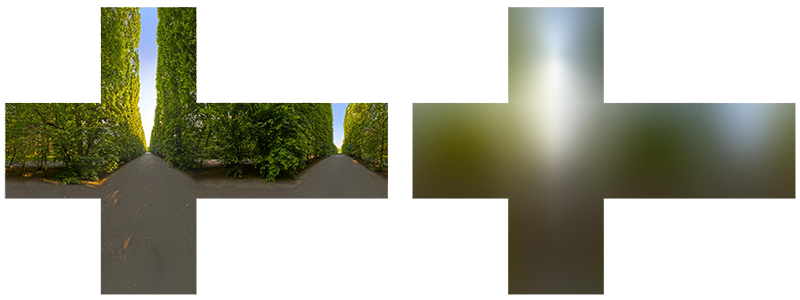
原笔记先用左侧环境图、右侧漫反射辐照度图说明环境光可以预滤波。镜面项的滤波范围还随粗糙度变化,并以反射方向采样。
实际环境光和 BRDF 随入射方向一起变化,直接做求积需要每像素多次读 HDR 环境图。Split Sum 将其近似成一项只看环境方向与粗糙度的颜色,一项在单位常量环境下积分得到的镜面反射率。两项分别存成 cubemap 和二维 LUT。
第一项,按粗糙度预滤波 cubemap
对一个输出方向 ,烘焙时设 。按 GGX 对微表面法线 重要性采样,再计算 。接受位于上半球的方向,并按采用的方案累计环境样本并归一化。在 UE4 的示例代码里,环境颜色累加以 加权,最后除以权重之和。
每一级输出 mip 表示一个粗糙度等级。较低粗糙度保留方向细节,较高粗糙度使用较宽的高光 lobe。除了输出的粗糙度 mip,烘焙时还可以利用样本覆盖的立体角选择读取源 cubemap 的哪个 mip,降低热像素噪声。这两个 LOD 分别用于输出分层与源图采样。
第二项,从 Schlick Fresnel 解出 scale 和 bias
在 时, 与粗糙度决定积分形状。把 代进 Schlick Fresnel,有 。于是积分可拆成 , 不随材质的 变化,可存进 LUT 两个通道。
用 GGX 对 采样时,方向 的 PDF 为 。将它代入蒙特卡洛权重 ,消去 后得到 。分别乘 、,对每个 LUT 参数位置求样本平均。实现时跳过 的样本,并保护接近零的分母。
运行时合成
float3 n = normalize(worldNormal);
float3 v = normalize(cameraPos - worldPos);
float ndotv = saturate(dot(n, v));
float3 r = reflect(-v, n);

float3 f0 = lerp(float3(0.04, 0.04, 0.04), baseColor, metallic);
float3 filtered = prefilteredEnv.SampleLevel(
    envSampler, r, roughness * maxReflectionLod).rgb;
float2 scaleBias = brdfLut.SampleLevel(
    lutSampler, float2(ndotv, roughness), 0).rg;
float3 specular = filtered * (f0 * scaleBias.x + scaleBias.y);
只在烘焙时粗糙度级别均匀分布的情况下,才用上例的线性 LOD 映射。LUT 坐标方向、roughness 到 的转换、几何项及 cubemap 朝向应在烘焙和运行时统一。漫反射项可用辐照度和 Lambert 项单独算。
检查近似误差
在常量 HDR 环境里,所有 prefilter mip 都应返回同样的颜色,输出的视角依赖来自 LUT。换成很小很亮的环境光源,可检查 mip 选择和反射方向。掠射角下真实高光可能被拉长, 预滤波难以表示这一形状。场景中的局部遮挡、旁墙和近处物体也不在无穷远环境图里,可据实际管线引入探针视差修正或镜面可见性。
相关
- 实时 PBR 的微表面 BRDF GGX、Smith 和 Fresnel 的分工。
- 球谐函数在漫反射光照中的用法 漫反射环境光只需法线方向,可用低阶 SH 求值。