投影矩阵把观察空间的位置映射到齐次裁剪空间。透视除法 之后才能读出 NDC 坐标。正交投影的 保持为 1,透视投影可令 ,所以同样大小的物体会随距离增加而在画面中缩小。
约定与检查点
使用列向量、右手观察空间,摄像机朝 。 表示正的近远距离,因此近平面与远平面在 。 是近平面上的左右下上边界。下面先推导 OpenGL 默认 NDC 深度 的版本。
正交投影等于平移再缩放
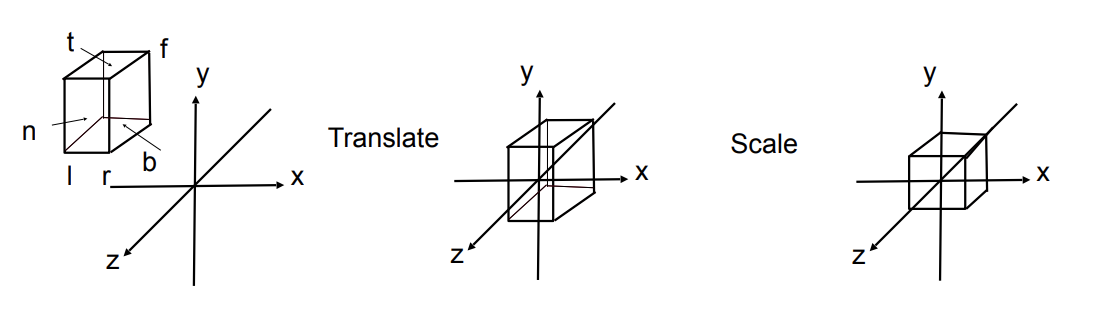
长方体的两个对角点分别是 和 。目标是移到原点后缩成边长 2 的立方体。
先减去中心 ,所以平移量为 。再按 X、Y、Z 三轴分别乘 。深度尺度带负号,因为观察空间里越远的点 越小,而这里的 NDC 深度越大。两步以 组合。
透视投影的压缩矩阵
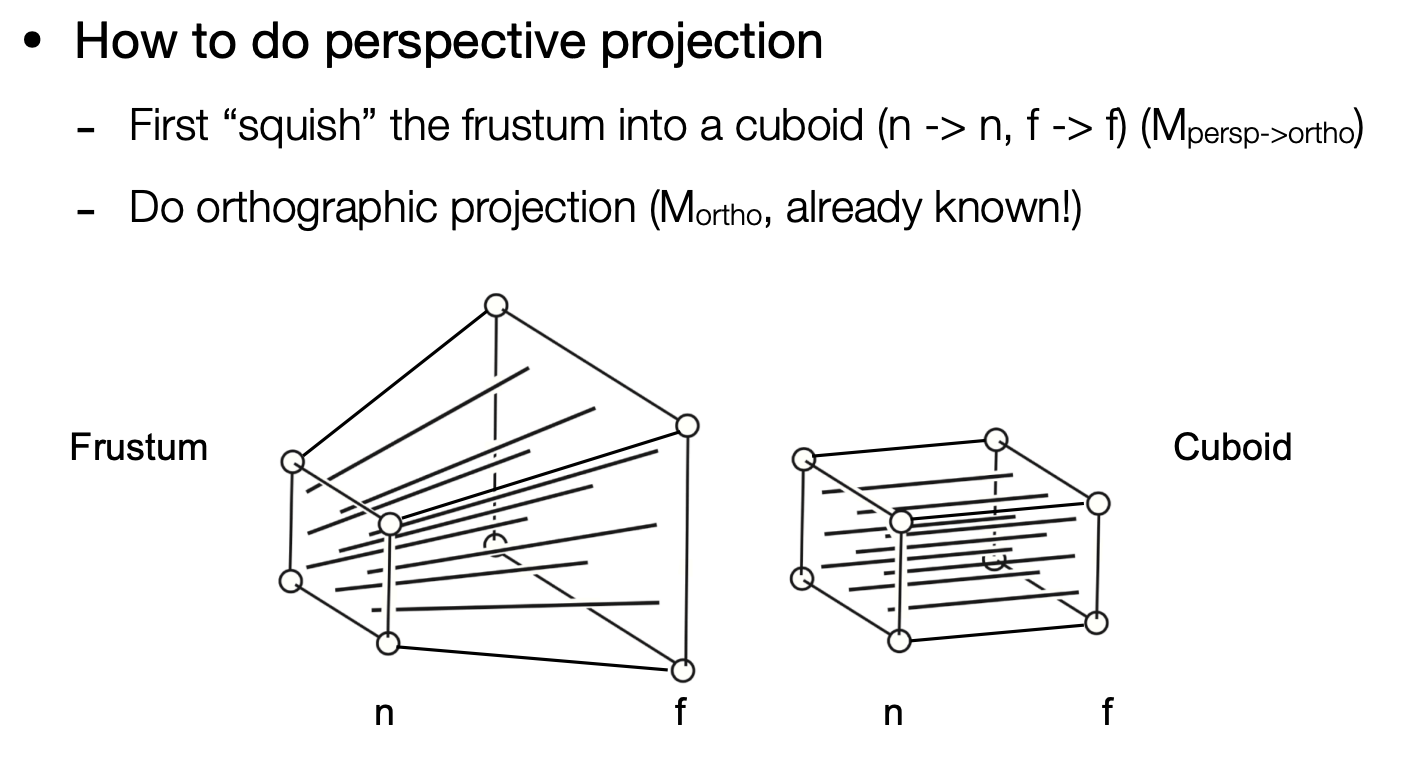
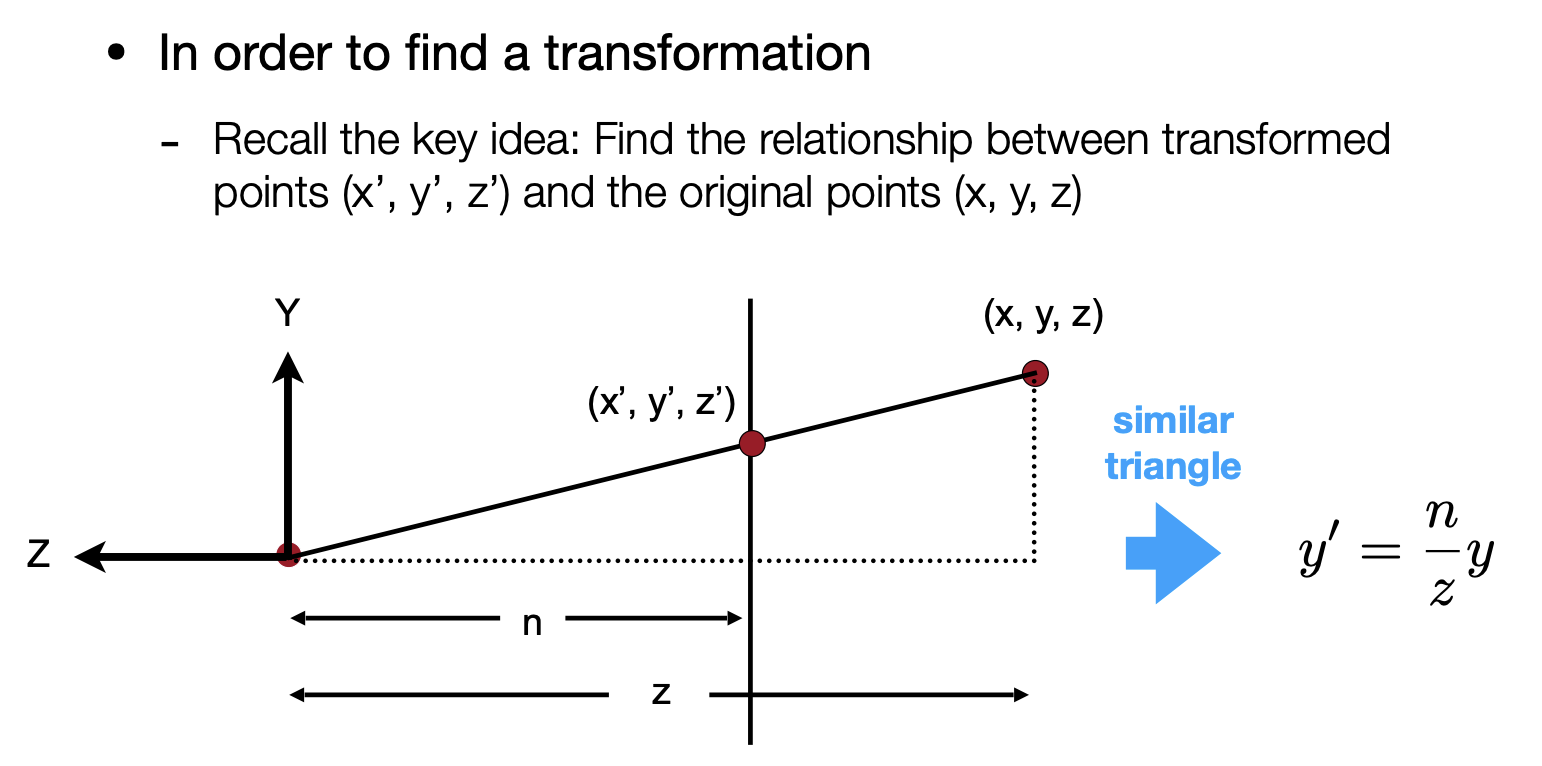
原图展示透视视锥与近平面。由相似三角形,处于深度 的点在近平面上的坐标是 。
把余下的除法放到齐次除法里,选择 ,使 。压缩后仍希望近远两个平面的深度分别为 ,以便沿用上述正交矩阵。令压缩矩阵的第三行给出 ,约束为
解得 ,这样 。
从边界改写为 FOV 和宽高比
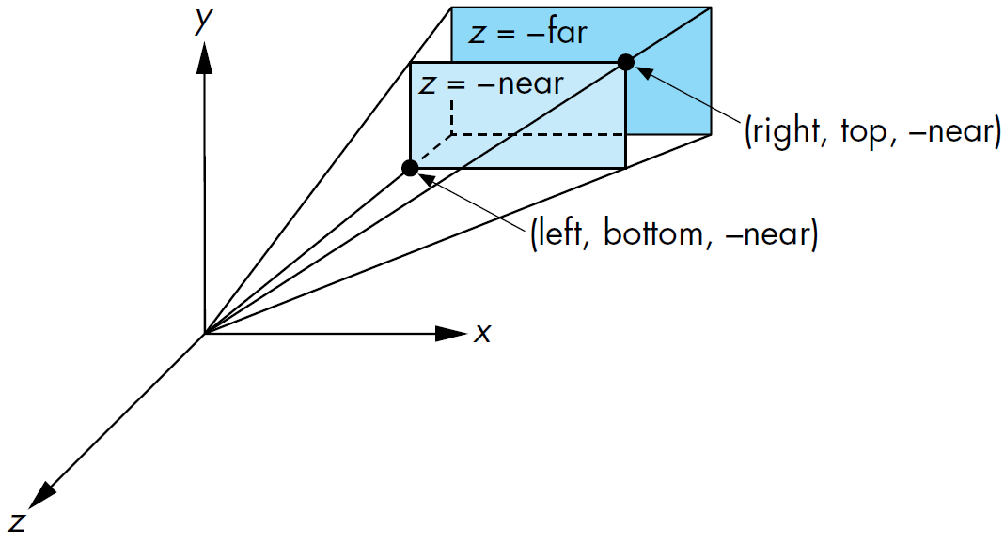
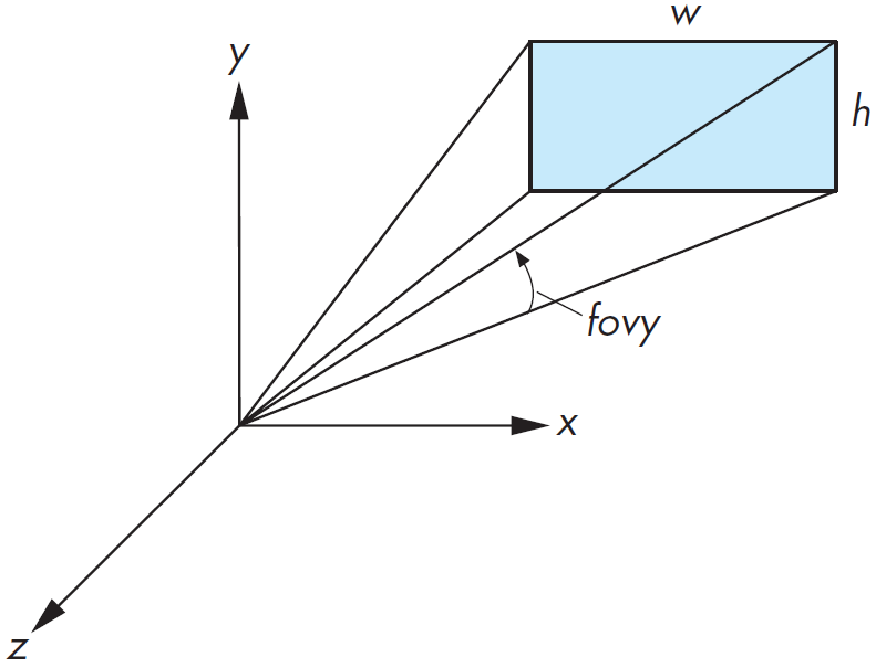
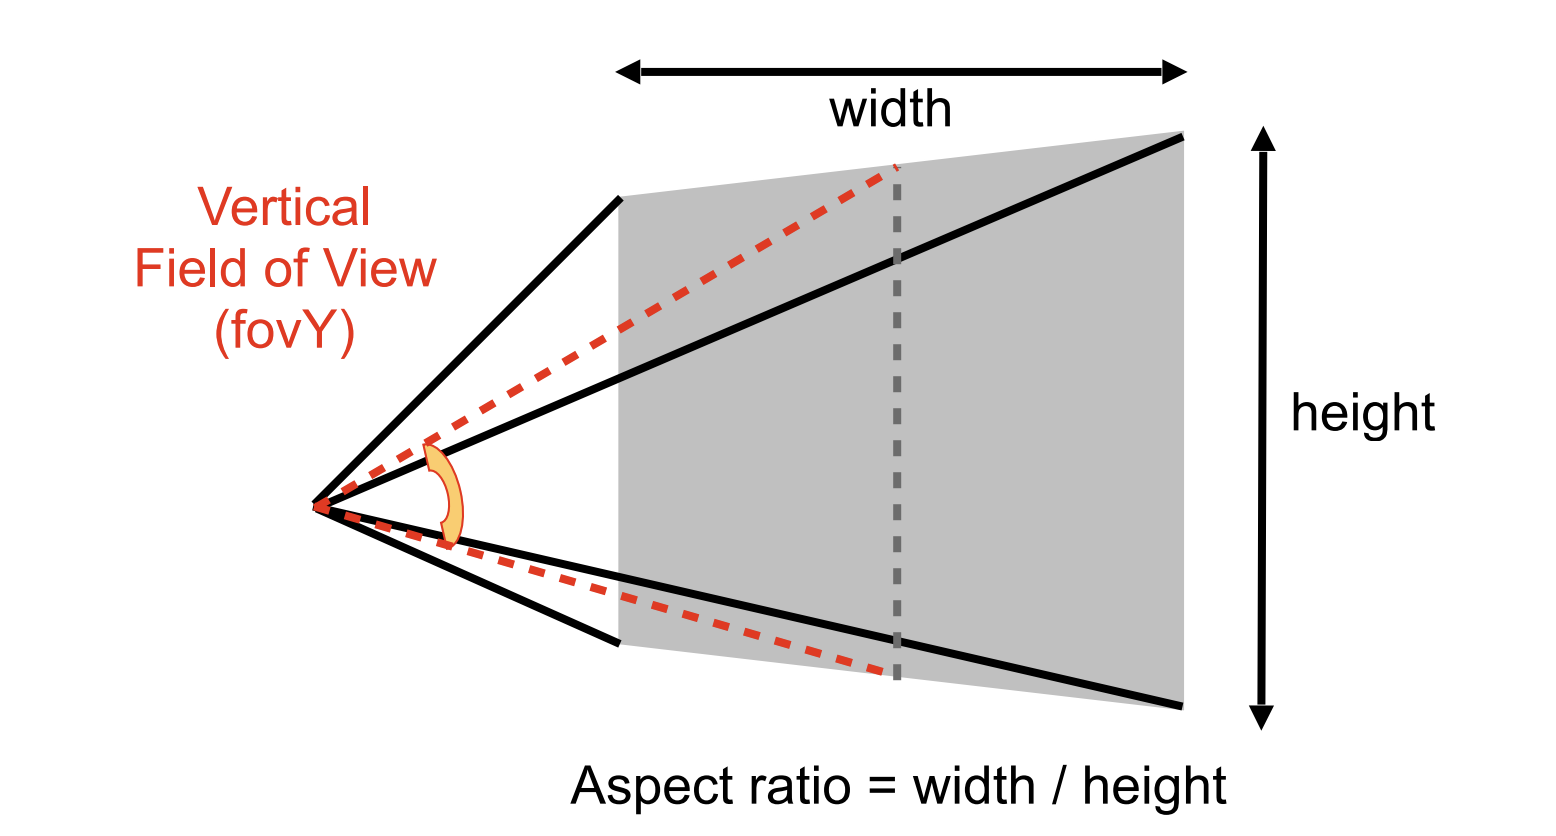
左、右、下、上边界都能单独指定。对称视锥可用垂直 FOV 与宽高比给出,偏心视锥仍需要保留投影矩阵中与中心偏移有关的项。
对称时 且 , 为垂直 FOV。宽高比 给出两个投影倍率 和 。举例,垂直 FOV 为 且宽高比为 时,两项分别是 与 。
把近远端点代回矩阵
代入近平面左下角 ,应得到 。代入近、远处的视锥中心,分别检查深度端点。对于一般的 ,若近远端点定为 ,则
Vulkan 默认可代入 。采用 reversed-Z 时按实际约定交换端点,并配套检查深度清除值、比较函数和重建时的投影。
相关
- 从深度缓冲重建空间位置 从深度纹理和逆投影矩阵还原观察空间位置。