延迟渲染可以从像素位置、深度纹理和逆投影矩阵重建观察空间位置,省去一张存储位置的 G-buffer。重建必须使用生成这张深度图时的投影和视口约定。
从齐次坐标反推位置
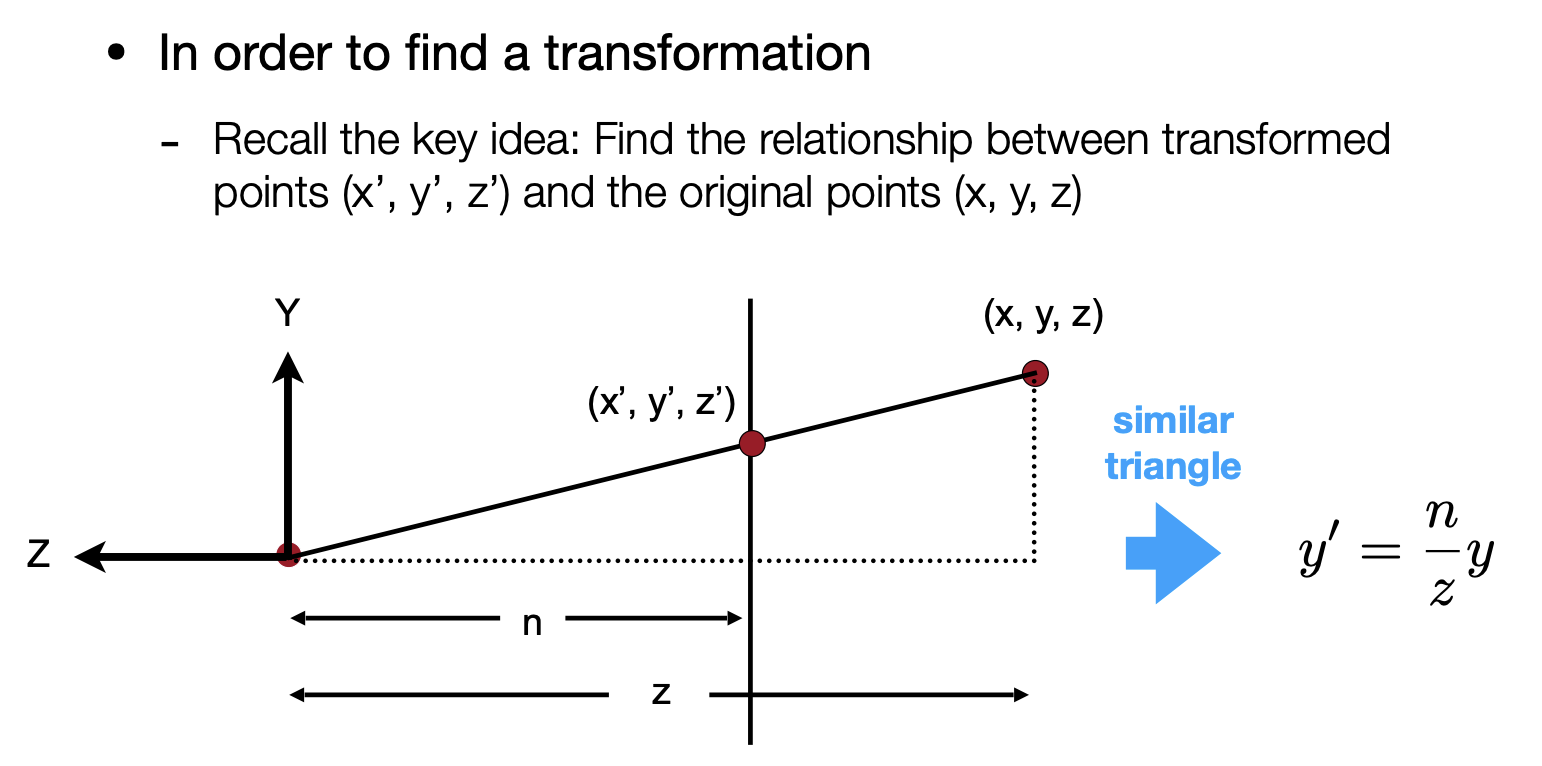
原《投影矩阵》笔记中的相似三角形。投影阶段把沿射线的位置压到同一屏幕坐标,深度提供沿射线定位所需的信息。
正向变换为 。已经从深度和 UV 得到 NDC 三元组后,令 。投影前被除掉的因子是 ,所以 。代回世界空间有
世界位置的齐次第四分量为 1,因而 。实现时只需先乘逆矩阵,再用计算得到的 做齐次除法。需要观察空间时使用 ,需要模型空间时再逆模型变换。深度为投影后的设备深度。
两种 NDC 深度约定
下面假设 viewport 的深度范围是 ,UV 已归一化到当时使用的 viewport,且 UV 的 Y 与 NDC 同向。使用深度纹理的真实 depth 通道,整数像素读取可用 texelFetch 避免轮廓附近插值出不存在的深度。
vec3 reconstructWorldPosition(vec2 uv, float deviceDepth,
                              bool ndcDepthZeroToOne, mat4 inverseViewProj) {
    vec2 ndcXY = uv * 2.0 - 1.0;
    float ndcZ = ndcDepthZeroToOne ? deviceDepth : deviceDepth * 2.0 - 1.0;
    vec4 worldH = inverseViewProj * vec4(ndcXY, ndcZ, 1.0);
    return worldH.xyz / worldH.w;
}
实际调用先识别背景或无穷远点,避免除以近零的 worldH.w。viewport 深度范围记为 minDepth 到 maxDepth 时,先将设备深度归一化成 (depth - minDepth) / (maxDepth - minDepth)。反向 Z 若由投影矩阵实现,使用配套的逆矩阵;深度缓冲若明确存的是视空间线性深度,则要用相机射线求位置。
如何查重建误差
- 用某个世界点生成裁剪坐标,做除法和 viewport 映射,再调用重建。轴、投影矩阵与深度范围都正确时,误差应与深度量化精度相当。
- 选择屏幕四角附近的像素,排查 偏移、上下翻转、视口偏移以及动态分辨率下缓冲坐标缩放。
- 用生成该深度输入的帧矩阵。启用 TAA 抖动时,静态物体上的重建点若每帧漂动,可分别检查深度和逆矩阵是否用了同一次 jitter。
- 把重建后的观察空间位置可视化,再回投影到当前像素。排查相机翻转、天空和远景跳变时,分别查看 与深度清除值。
对于每像素 8 字节的独立位置附件,1920×1080 的名义占用约 15.8 MiB。省掉附件后,还要考虑它原来的存回和读取带宽、现有深度是否已经读取,以及逆矩阵乘法在目标设备上的成本。
相关
- 正交与透视投影矩阵 深度端点和齐次除法的来源。
- 环境光遮蔽与 SSAO 在观察空间比较邻域采样位置和场景深度。