旋转矩阵适合把同一个旋转应用到多个向量,欧拉角适合表达编辑器中的角度,单位四元数适合在连续姿态之间插值。组合旋转前先固定坐标系、主动或被动旋转、矩阵乘法约定以及应用次序。
从二维旋转看矩阵的每一列
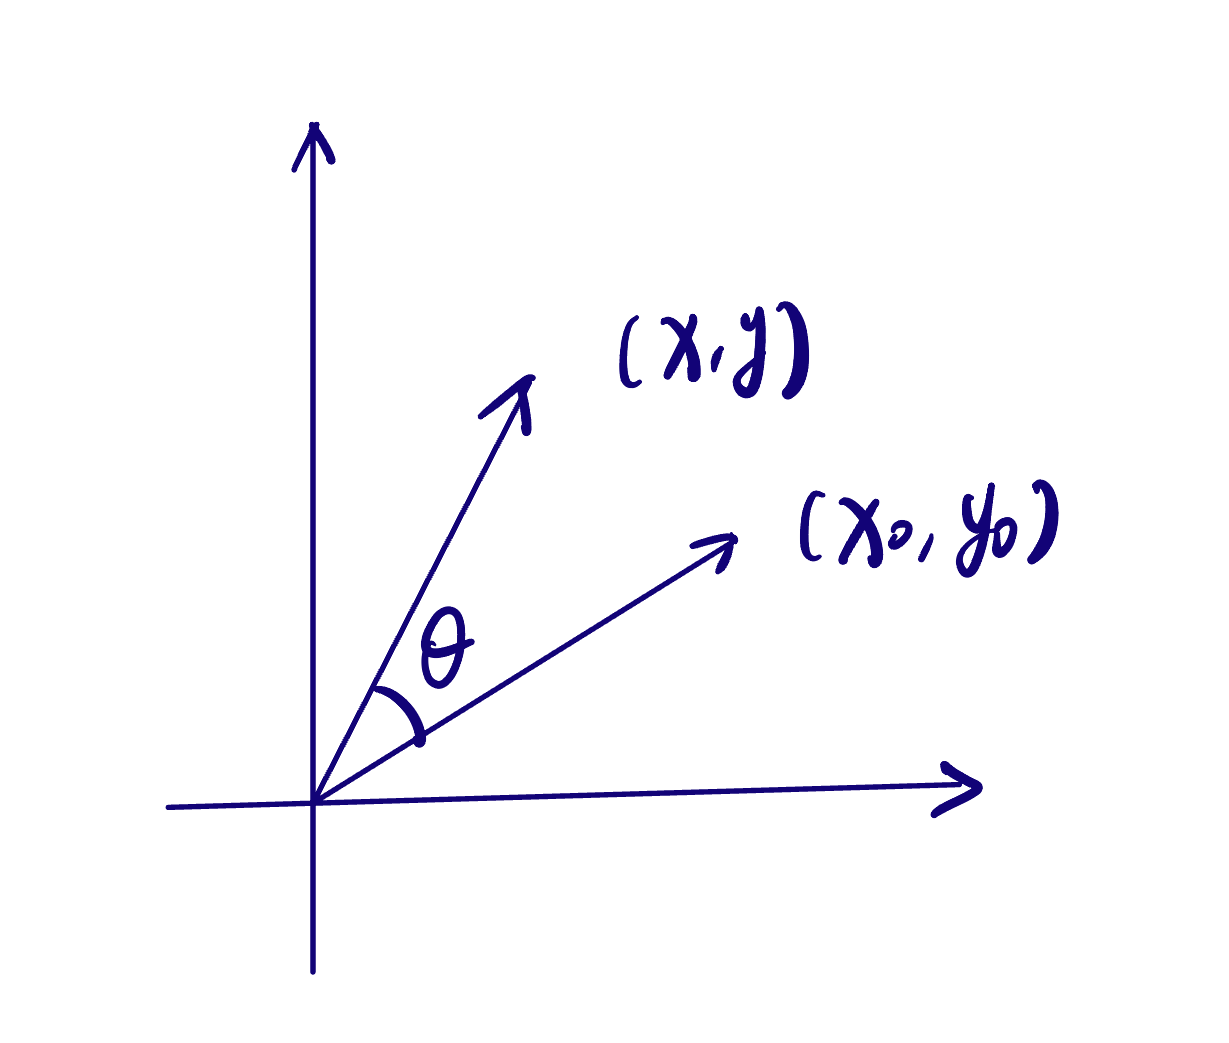
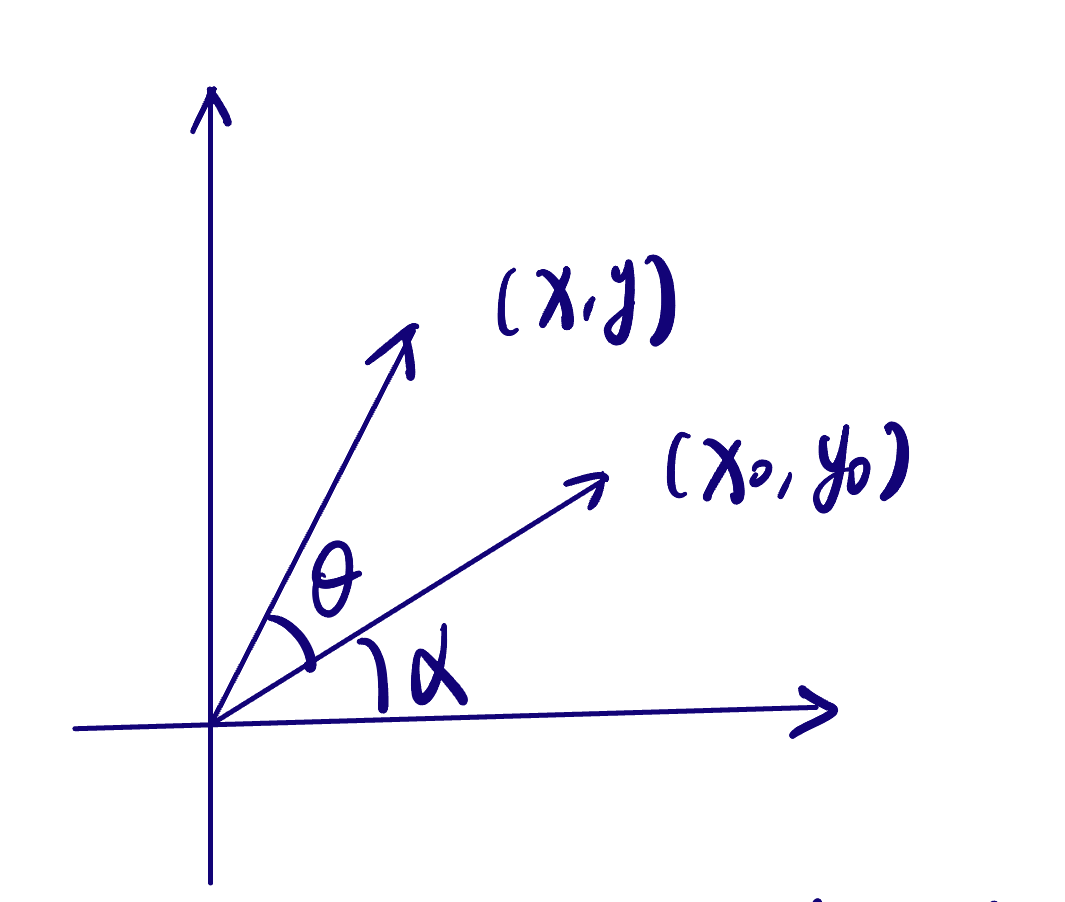
原笔记把平面向量写成极坐标,通过和角公式得到旋转后的 X、Y 分量。
在右手系中,按列向量主动旋转, 转 后变成 。展开和角公式便得到
矩阵的两列也是旋转后的两个基向量。将坐标描述从原基切换到新基时,使用相反方向的变换。旋转矩阵满足 、,因而逆矩阵就是转置。同为正交矩阵的镜像变换行列式为 。
三维轴旋转与欧拉角
令 。三维的基本轴旋转都只在垂直于轴的平面内进行。
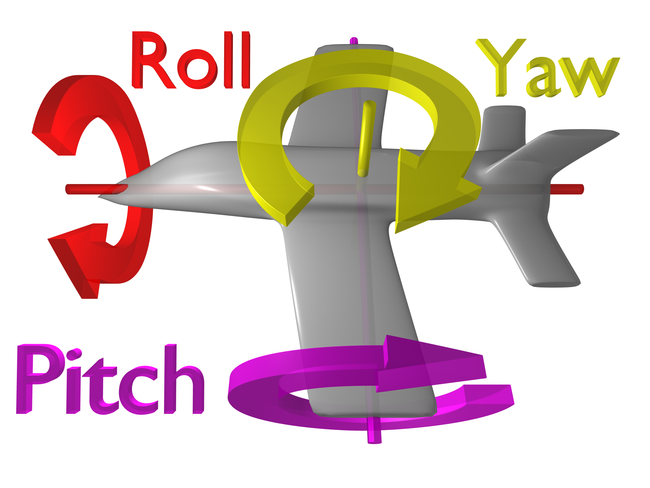
原图用 roll、pitch、yaw 表达三个角。不同引擎把角名对应到哪些轴,应该查接口约定。
固定轴的 X、Y、Z 依次旋转,对列向量写成 。如果状态矩阵 将局部向量变换到世界,追加一次固定轴旋转是左乘,追加一次局部轴旋转是右乘。固定轴 X–Y–Z 与局部轴 Z–Y–X 对应同一个乘积,每个轴沿用各自的角度。
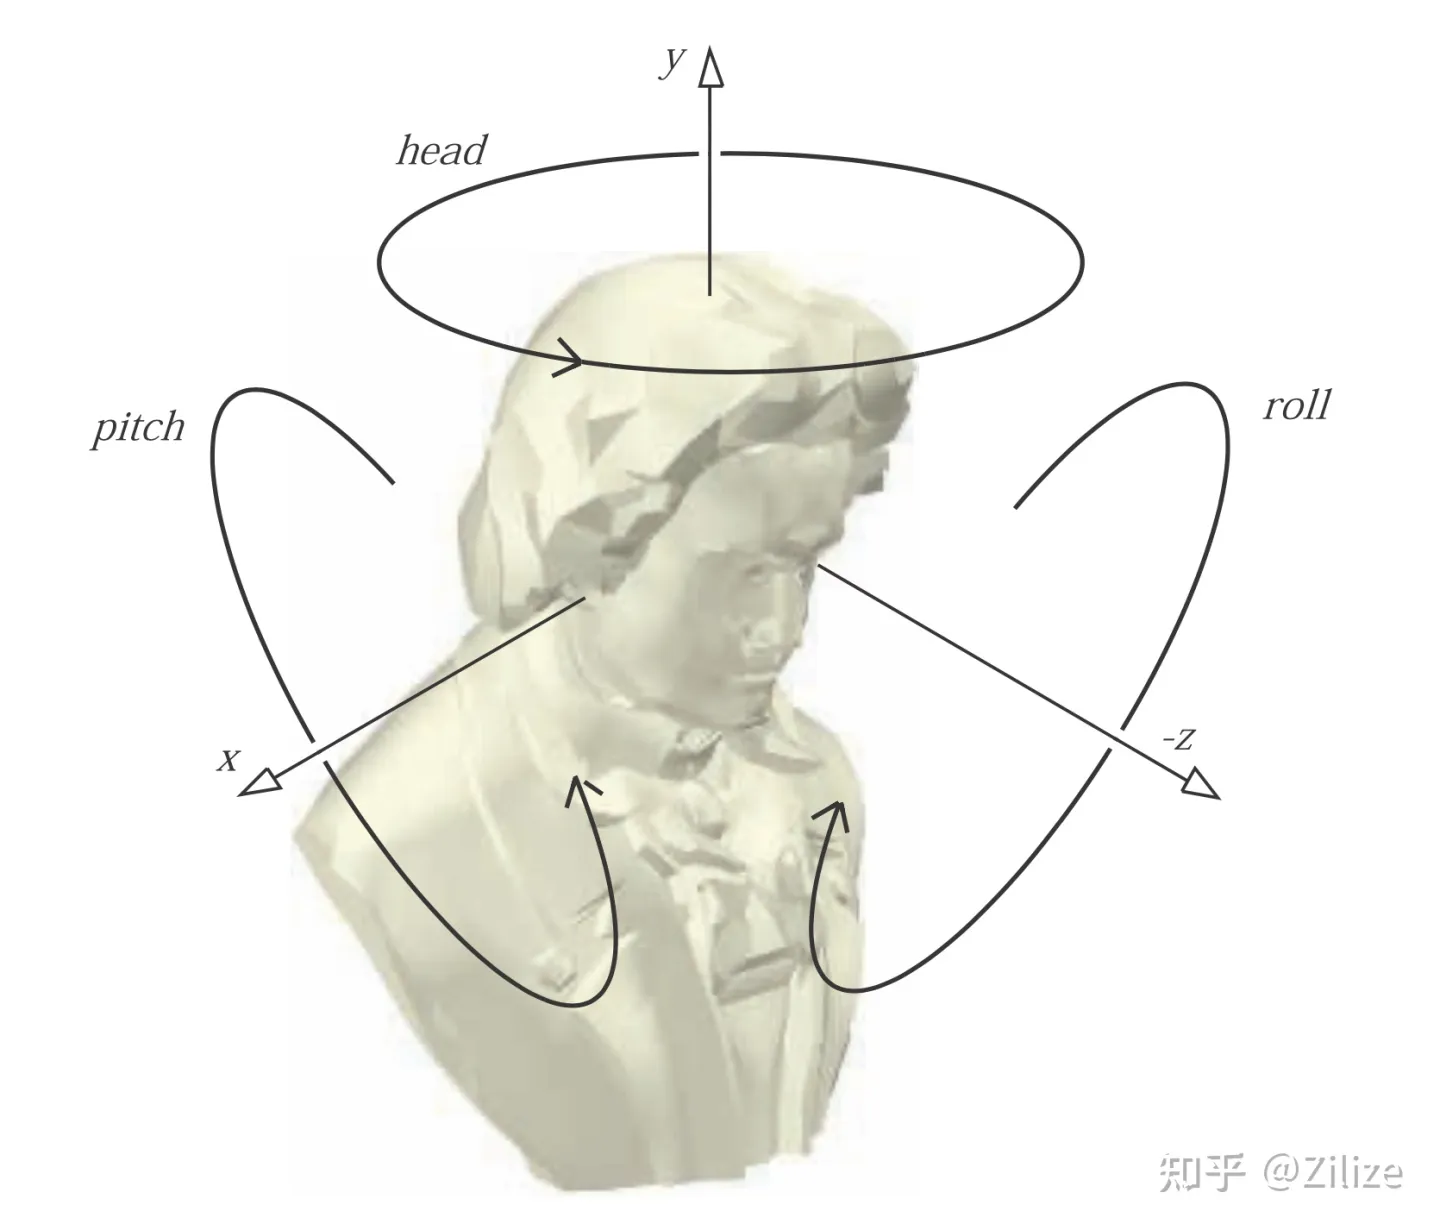
原笔记用万向节和逐次转动的物体解释局部轴会随前一步变化。旋转到轴重合处时,两个调节量会产生相同方向的转动。
对于 ,当 时,矩阵只保留关于 的组合信息。因此无法由这个姿态唯一反解首尾两个角。四元数可连续存储和旋转姿态,从四元数反解欧拉角时仍要处理该轴序的奇异点。
任意轴与四元数的半角
绕单位轴 时,把 拆成 和轴的垂直分量。平行分量保持,垂直分量与 组成旋转平面,得到 Rodrigues 公式。
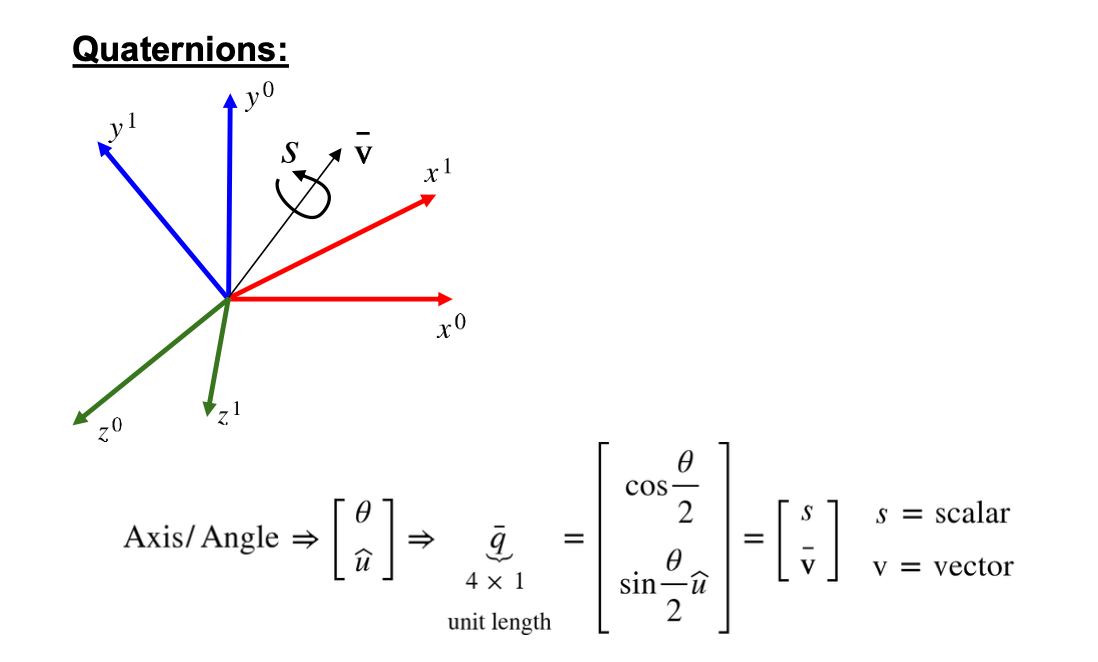
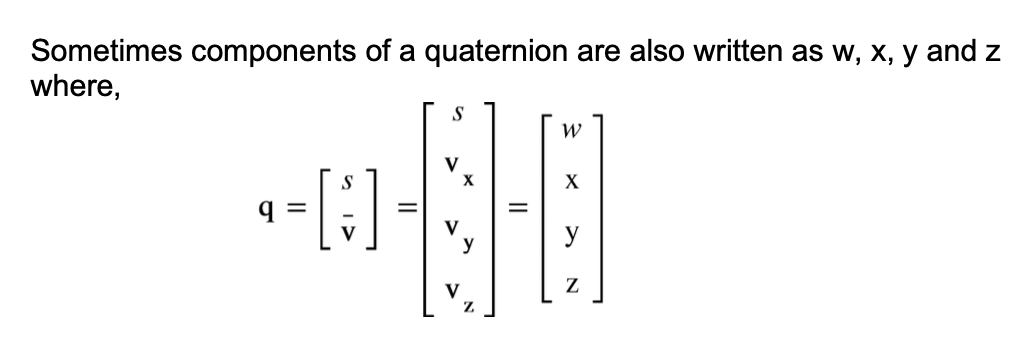
四元数由标量和三维向量组成。用轴角造四元数时,标量取半角余弦,向量部分取单位轴乘半角正弦。
在 Hamilton 乘法约定下,。向量嵌为 ,用 旋转。单位四元数的逆为共轭, 和 作用到向量上产生相同旋转。计算状态组合时,若要先施加 再施加 ,组合是 。反复乘法之后可重新归一化。
为什么 SLERP 沿圆弧
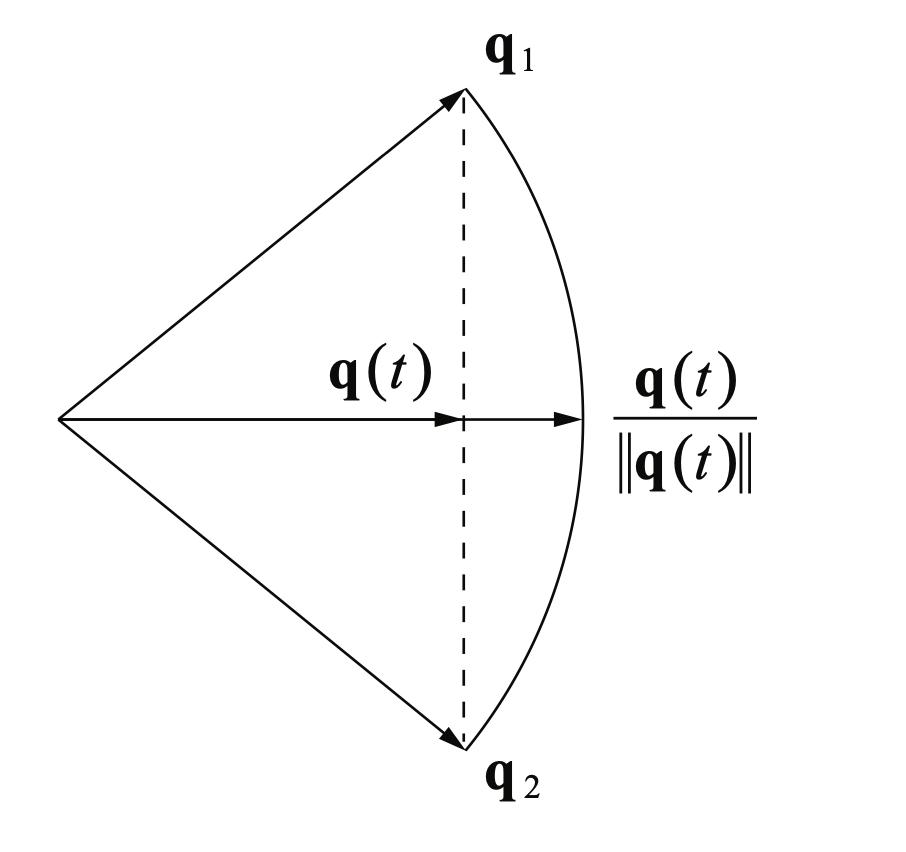
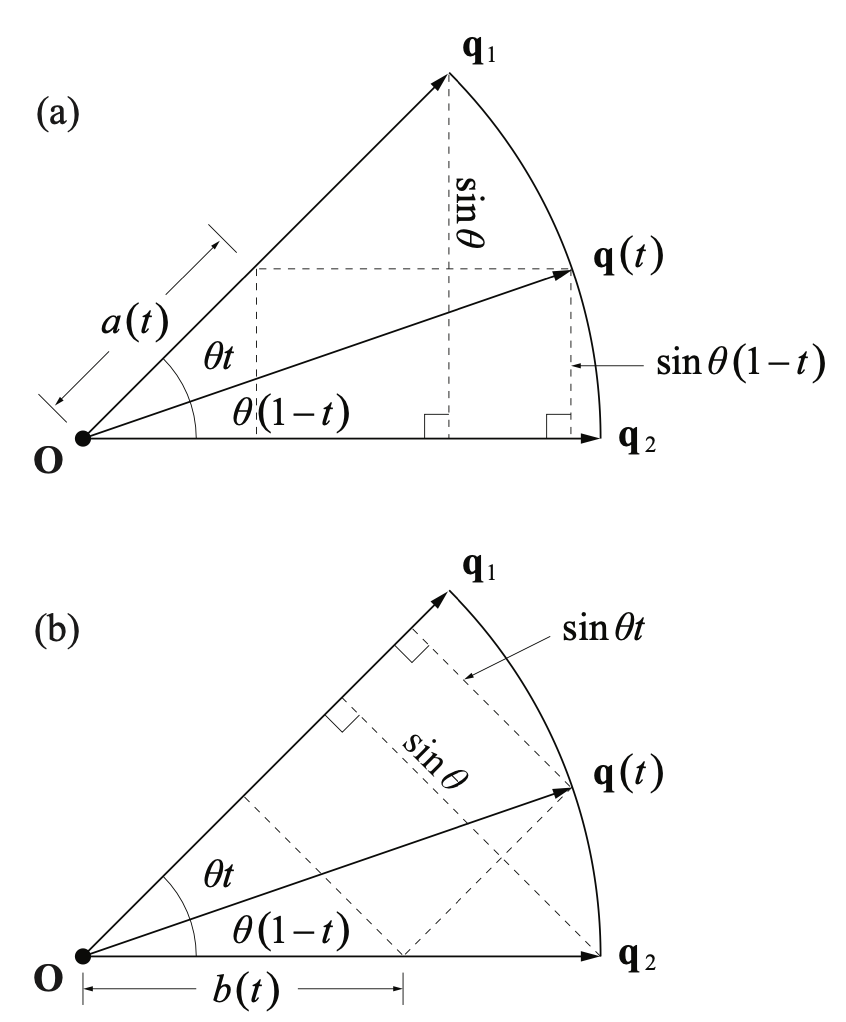
线性插值走弦,球面插值走单位圆弧。第二张图用两端方向分解圆弧上的点。
先比较单位端点的点积。为走最短弧,点积为负时换成 。令 ,在两个端点张成的二维平面里,将离起点 的单位向量沿两端投影,可得
实现中将点积钳在区间内。若两端非常接近,可用规范化线性插值规避接近零的分母。线性插值归一化后也沿较短的圆弧,但除非两端足够近,参数变化对应的角速度与 SLERP 不同。